Stavo ripassando i sistemi lineari di equazioni differenziali nel secondo volume del Pagani-Salsa, perccato che arrivato il momento del richiamo all'algebra delle basi e degli autovalori non si capisce un cazzo, e questo accade anche in qualche altro libro che ho incontrato. Finte dimostrazioni e variabili che cambiano significato. Siccome l'argomento devo effettivamente saperlo bene sto cercando di capire quello che non ho mai capito o che mi sono dimentiacato, partendo dai cambiamenti di base. Cerco di chiarire qualche concetto e vedere se l'ho recepito in maniera corretta.

Un vettore è rappresentato mediante una certa base. Vale a dire un insieme di vettori linearmente indipendenti che lo generano combinandolo linearmente con dei pesi o coefficienti. Ma anche i vettori della base a loro volta devono essere generati da una base, ma non possono essere generati da loro stessi in quanto perderebbero l'indipendeza lineare. Allora rispetto a quale base sono generati i vettori di una base? Nel libro dice che li consideriamo generati dalla base canonica

. Veniamo al pirmo punto. Se un vettore x in una data base ha componenti x1, x2, x3 la matrice di cambiamento base con i suoi vettori colonna è B=(e1, e2, e3). Basterà eseguire la moltiplicazione x'=Bx per ottenere il vettore x' nella nuova base. Quindi i pesi del nuovo vettore saranno le coordinate x1, x2, x3 del vecchio vettore.
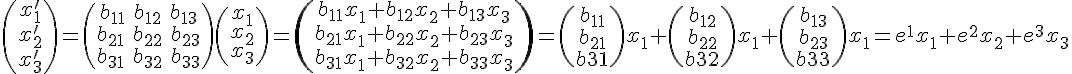
Vogliamo ora vedere come cambia una matrice di trasformazione al variare delle basi. Lo scopo è quello di cercare quali basi la diagonalizzano nella matrice scalare. Guardando la tabella, orizzontalmente si hanno le trasformazioni. Verticalmente i cambiamenti di base. Si può quindi estenderla in modo indefinito aggiungendo quanti tasselli si vuole. Partiamo da y=Ax. La base di y si chiama C, mentre la base di x B. Dato che A:Rm->Rn la base di x sarà differente da quella di y, abbiamo in genere m!=n. Avvenuta la trasformazione posso cambiare sia la base di x sia quella di y arrivando rispettivamente in F ed E. Vale per le basi B!=C!=E!=F. Quale sarà la forma esplicita di A'? Semplice. Basta seguire la tabella in senso antiorario. (A')x'=
y'=(C^-1)y=(C^-1)Ax=
(C^-1)ABx' quindi y'=(C^-1)ABx' e A'=(C^-1)AB. Se A è del tipo A:Rn->Rn allora la base del vettore su cui si esegue la trasformazione non cambia. Per x e y sarà C=B. Eseguendo come prima un cambiamento di base, possiamo scegliere se trasformare x ed y in due basi distinte o in un unica nuova base. Vediamo quest'ultima possibilità perché è più utile. L'equazione precedete, dato che le matrici B e D questa volta sono le stesse, diventa A'=(B^-1)AB=A'=(C^-1)AC.
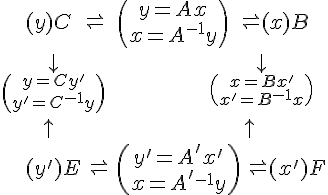
Riprendendo il punto precedente, ancora nell'endomorfismo A:Rn->Rn, semplifichiamo con n=3. In quale base A assume la forma diagonale? Nella base degli autovettori
nell'ipotesi di regolarità per gli autovalori (e qui devo rivedermi ancora tutto quanto). Gli autovettori soddisfano la relazione Ax=kx, si trasformano in se stessi moltiplicati per la costante k detta autovalore. Ottenuti 3 atovettori linearmente indipenenti: Ax1=k1x1, Ax2=k2x2, Ax2=k2x2, posso riscriverli in forma matriciale. Se S=(x1, x2, x3), AS=SK, con K che ha solo la diagonale principale, ed essa è composta di autovalori. Infatti ogni autovettore nella moltiplicazione in questo modo viene moltiplicato solamente per il proprio autovalore. Su una cosa non sono molto sicuro. L'interpretazione della diagonalizzazione. Ovvero, fisicamente ha senso. Cerco un sistema di assi coordinanti per cui la trasformazione sia più semplice, ma la matrice iniziale è diversa da quella finale. Non ha degli effetti collaterali questo cambiamento?
Suppongo che per potere moltiplicare un vettore per la matrice diagonale dovrò trasformarlo nella nuova base, se già non vi è definito.
Domandi o un'altra volta ci riguardo, magari aggiungo qualche pezzo. Devo ripassare anche le proprietà funzionali delle trasformazioni e le relazioni fra le coordinate e i coefficienti al variare delle basi, oltre che tutta la roba delle dimensioni. E p.coso dio cazzo il caps-lock.
 Login
 Chat [0]
 FAQ
 Cerca